WIE LERNT EINE KI, VERKEHRSREGELN EINZUHALTEN?
TEXT & GRAFIKEN MARTIN HUND
NEURONALE NETZE ERÖFFNEN NEUE MÖGLICHKEITEN FÜR DAS AUTOMATISIERTE FAHREN. FAHRZEUGE KÖNNEN ZUNEHMEND KOMPLEXE VERKEHRSSITUATIONEN ERKENNEN UND ANGEMESSEN DARAUF REAGIEREN. MIT TESLAS ASSISTED DRIVING RÜCKT DIESE TECHNOLOGIE AUCH IN EUROPA NÄHER AN DEN ALLTAG HERAN. DOCH WIE LERNEN SOLCHE SYSTEME, VERKEHRSREGELN ANZUWENDEN, UND WIE LÄSST SICH IHRE SICHERHEIT NACHWEISEN?
WENN VERKEHRSREGELN AUF DIE WIRKLICHKEIT TREFFEN
Eine alltägliche Situation: Ein Fahrzeug nähert sich einer schmalen Straße. Am rechten Fahrbahnrand steht ein Lieferwagen, der einen Teil der Fahrspur blockiert. Auf der gegenüberliegenden Seite verläuft eine durchgezogene Mittellinie. Ein Vorbeifahren am Hindernis ist nur möglich, wenn das Fahrzeug die Fahrbahnmitte überquert.
Ein menschlicher Fahrer beurteilt die Situation. Er erkennt, dass der Lieferwagen möglicherweise nur vorübergehend dort steht, beobachtet den Gegenverkehr und entscheidet, ob er warten muss oder eine andere zulässige Möglichkeit zur Weiterfahrt besteht. Dabei berücksichtigt er Verkehrsregeln, die örtlichen Gegebenheiten und seine Erfahrungen.
Für ein automatisiertes Fahrsystem ist diese Situation eine interessante Aufgabe. Es muss das Hindernis erkennen, die Straßenmarkierung interpretieren, den Gegenverkehr einschätzen und eine geeignete Handlung auswählen. Dabei gilt es, die geltenden Verkehrsregeln zu beachten und gleichzeitig auf die Besonderheiten der Situation zu reagieren.
Das Beispiel zeigt, dass sicheres Autofahren weit mehr bedeutet als das Befolgen einzelner Regeln. Es erfordert die Fähigkeit, Zusammenhänge zu erkennen, Entwicklungen vorauszusehen und situationsgerecht zu handeln.
Genau hier eröffnen moderne neuronale Netze neue Möglichkeiten.
ZWEI WEGE ZUM AUTOMATISIERTEN FAHREN
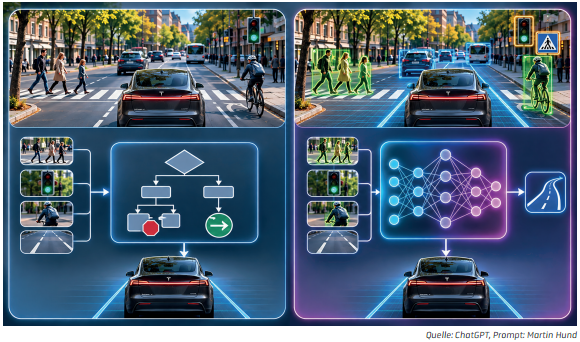
Traditionelle Fahrerassistenzsysteme basieren auf einer Kombination aus Sensorik, mathematischen Modellen und programmierten Entscheidungsregeln. Kameras, Radar oder andere Sensoren erfassen die Umgebung. Eine Software erkennt daraus Fahrspuren, Hindernisse und Verkehrsteilnehmer. Anschließend berechnet ein Planungssystem die gewünschte Fahrbewegung. Dabei kommen explizite Regeln zum Einsatz. Beispielsweise soll ein Fahrzeug einen festgelegten Sicherheitsabstand einhalten, vor einem Hindernis bremsen oder innerhalb seiner Fahrspur bleiben.
Dieser Ansatz wurde über viele Jahre verfolgt. Allerdings ist es aufwendig, für die nahezu unbegrenzte Vielfalt realer Verkehrssituationen geeignete Regeln zu formulieren. Tesla setzt deshalb vollständig auf neuronale Netze, die aus großen Mengen realer Fahrsituationen lernen. Diese können nicht nur einzelne Objekte erkennen, sondern auch Zusammenhänge zwischen der Verkehrssituation und einer geeigneten Fahrbewegung erfassen.
Der Unterschied lässt sich mit der Ausbildung eines Fahranfängers vergleichen. Zunächst lernt dieser die Verkehrsregeln aus einem Lehrbuch. In den anschließenden Fahrstunden entwickelt er durch praktische Erfahrungen die Fähigkeit, komplexe Situationen einzuschätzen. Ein erfahrener Fahrer muss nicht mehr bei jeder Kreuzung bewusst einzelne Regeln durchgehen. Viele Entscheidungen entstehen aus erlernten Mustern. Ähnlich arbeiten neuronale Netze. Sie lernen Zusammenhänge aus Beispielen und können dadurch auch auf Situationen reagieren, für die keine ausdrücklich programmierte Handlungsanweisung existiert. Das eröffnet die Möglichkeit, Fahrsysteme zu entwickeln, die flexibler mit der Vielfalt des Straßenverkehrs umgehen können.
Dabei ergänzen sich lernende Systeme und klassische Software. Neuronale Netze können komplexe Zusammenhänge erkennen und geeignete Fahrbewegungen ermitteln. Technische Überwachungsfunktionen und Sicherheitsmechanismen sorgen ergänzend dafür, dass definierte Grenzen eingehalten werden. Die Kombination dieser Ansätze bietet großes Potenzial für die weitere Entwicklung des automatisierten Fahrens.
WIE LERNT EINE KI DIE VERKEHRSREGELN?
Ein neuronales Netz besitzt zunächst kein Wissen über die Straßenverkehrsordnung. Es kennt weder die Bedeutung eines Stoppschildes noch die besonderen Regeln an einem Fußgängerüberweg. Dieses Wissen entsteht während des Trainings. Dazu werden dem Netz große Mengen geeigneter Beispiele präsentiert. Die Trainingsdaten können Kamerabilder, zeitliche Bildfolgen, Informationen über die Fahrzeugbewegung und die dazugehörigen Fahrhandlungen enthalten.
Ein Beispiel zeigt, wie sich ein Fahrzeug einer roten Ampel nähert, verzögert und vor der Haltelinie stehen bleibt. Aus vielen ähnlichen Situationen kann das Netz lernen, welche Reaktion in diesem Zusammenhang angemessen ist.
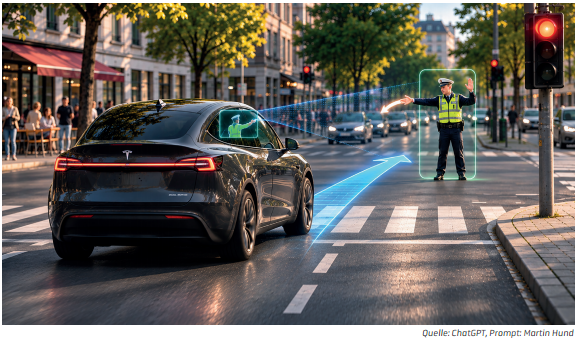
Besonders interessant sind komplexere Situationen. Ein Fahrzeug nähert sich beispielsweise einer Kreuzung, an der ein Polizeibeamter den Verkehr regelt. Obwohl die Ampel Rot zeigt, gibt der Beamte die Fahrt frei. Das System muss erkennen, dass in dieser Situation die Anweisung des Polizeibeamten Vorrang hat. Solche Zusammenhänge lassen sich durch das Training mit vielfältigen Beispielen vermitteln. Das neuronale Netz lernt dabei nicht nur, einzelne Signale zu erkennen, sondern diese im Zusammenhang mit der gesamten Verkehrssituation zu interpretieren.
Eine wichtige Rolle spielt die Qualität der Trainingsdaten. Nicht jede menschliche Fahrhandlung eignet sich als Vorbild. Deshalb müssen geeignete Beispiele ausgewählt und gewünschte Verhaltensweisen gezielt vermittelt werden. Tesla besitzt durch seine große Fahrzeugflotte eine interessante Ausgangsposition. Die Fahrzeuge können im Rahmen der jeweiligen Datenerfassungs- und Datenschutzvorgaben Informationen über unterschiedliche Verkehrssituationen liefern. Dadurch lassen sich beispielsweise seltene oder besonders anspruchsvolle Situationen identifizieren, die für das weitere Training relevant sind.
Neben realen Fahraufzeichnungen werden auch Simulationen eingesetzt. Dabei werden Verkehrssituationen künstlich erzeugt und unter unterschiedlichen Bedingungen wiederholt. Ein Fußgänger, der bei Tageslicht die Straße überquert, kann beispielsweise auch bei Dunkelheit, Regen oder eingeschränkter Sicht dargestellt werden. Auf diese Weise lässt sich untersuchen, wie das System auf unterschiedliche Rahmenbedingungen reagiert. Die Kombination aus realen Erfahrungen und gezieltem Training eröffnet die Möglichkeit, die Fähigkeiten eines neuronalen Netzes kontinuierlich weiterzuentwickeln. Ein wichtiger Vorteil lernender Systeme besteht darin, dass Verbesserungen nicht zwangsläufig durch zusätzliche Programmregeln entstehen müssen. Stattdessen kann das Netz anhand geeigneter Beispiele neue Zusammenhänge erlernen und bereits vorhandene Fähigkeiten verfeinern.
Wie lässt sich die Sicherheit eines neuronalen Netzes nachweisen?
Mit den neuen technischen Möglichkeiten verändern sich auch die Methoden, mit denen die Zuverlässigkeit eines Fahrsystems überprüft wird. Bei klassischer Software können Entwickler häufig nachvollziehen, welche Programmregel zu einer bestimmten Entscheidung geführt hat. Bei neuronalen Netzen entstehen Entscheidungen dagegen durch das Zusammenwirken zahlreicher mathematischer Gewichtungen, die während des Trainings angepasst wurden. Eine einzelne Entscheidung lässt sich deshalb nicht immer auf eine einfache, für Menschen verständliche Regel zurückführen. Das bedeutet jedoch nicht, dass sich das Verhalten eines neuronalen Netzes nicht überprüfen lässt. Vielmehr werden Methoden benötigt, die das Gesamtsystem anhand seines tatsächlichen Verhaltens bewerten. Ein Vergleich mit der menschlichen Fahrprüfung verdeutlicht diesen Ansatz.
Ein Fahrschüler muss zunächst theoretische Kenntnisse nachweisen. Anschließend wird in einer praktischen Prüfung beurteilt, ob er sein Fahrzeug sicher führen und angemessen auf unterschiedliche Verkehrssituationen reagieren kann. Die Prüfung untersucht nicht, welche gedanklichen Prozesse im Gehirn des Fahrschülers ablaufen. Entscheidend ist, ob er die notwendigen Fähigkeiten besitzt und diese zuverlässig anwenden kann. Bei einem KI-basierten Fahrsystem lässt sich ein ähnlicher Grundgedanke verfolgen. Allerdings stehen wesentlich umfangreichere technische Prüfverfahren zur Verfügung.
ERFAHRUNGEN AUS MILLIONEN KILOMETERN
Ein wichtiger Bestandteil ist die Auswertung realer Fahrten. Dabei können große Datenmengen Informationen darüber liefern, wie sich ein System unter unterschiedlichen Verkehrsbedingungen verhält. Interessant sind insbesondere Situationen, in denen das System Unterstützung benötigt, der Fahrer eingreift oder ein sicherheitsrelevantes Ereignis auftritt. Solche Ereignisse können gezielt untersucht und für die Weiterentwicklung des Systems genutzt werden. Dabei kommt es nicht allein auf die Zahl der gefahrenen Kilometer an. Ebenso wichtig ist die Vielfalt der dabei erfassten Situationen. Eine Fahrt auf einer übersichtlichen Autobahn stellt andere Anforderungen als der dichte Stadtverkehr mit Fußgängern, Radfahrern und unübersichtlichen Kreuzungen. Deshalb werden statistische Auswertungen durch gezielte Prüfverfahren ergänzt.
SIMULATIONEN ALS VIRTUELLE FAHRSCHULE
Ein besonders interessantes Werkzeug sind computergestützte Simulationen. In einer virtuellen Umgebung können Fahrzeuge mit Verkehrssituationen konfrontiert werden, die im realen Straßenverkehr selten auftreten oder nur unter erheblichem Risiko nachgestellt werden könnten. Beispielsweise lässt sich untersuchen, wie das System reagiert, wenn ein Kind zwischen parkenden Fahrzeugen auf die Straße läuft. Die gleiche Situation kann anschließend mit unterschiedlichen Geschwindigkeiten, Sichtverhältnissen und Straßenbedingungen wiederholt werden. Der Vorteil liegt in der Wiederholbarkeit. Während reale Verkehrssituationen nie vollständig identisch sind, lassen sich virtuelle Tests unter kontrollierten Bedingungen durchführen. Auf diese Weise können Entwickler gezielt überprüfen, ob Veränderungen am neuronalen Netz tatsächlich zu einer Verbesserung führen. Die Simulation ergänzt damit die Erfahrungen aus realen Fahrten. Beide Methoden liefern unterschiedliche Erkenntnisse und tragen gemeinsam zur Bewertung der Systemleistung bei.
SICHERHEIT ALS ZUSAMMENSPIEL VERSCHIEDENER NACHWEISE
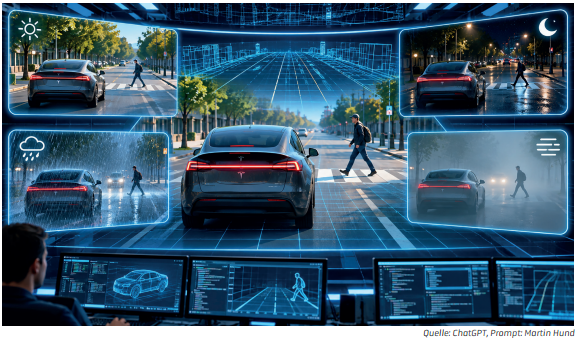
Für die Zulassung eines modernen Fahrsystems reicht es nicht aus, lediglich eine große Zahl erfolgreicher Testfahrten nachzuweisen. Stattdessen werden unterschiedliche Untersuchungen miteinander kombiniert. Dazu gehören beispielsweise die Überprüfung definierter Verkehrssituationen, statistische Auswertungen, Simulationen und die Bewertung technischer Sicherheitsmechanismen. Die Ergebnisse können in einem sogenannten Safety Case zusammengeführt werden. Darunter versteht man eine strukturierte Argumentation, die anhand nachvollziehbarer Anforderungen und Nachweise begründet, warum ein System für seinen vorgesehenen Einsatzbereich als ausreichend sicher angesehen werden kann. Ein solcher Ansatz ist nicht auf künstliche Intelligenz beschränkt. Vergleichbare Verfahren werden auch in anderen sicherheitskritischen Bereichen eingesetzt. Die Besonderheit neuronaler Netze besteht darin, dass ihr Verhalten stärker anhand konkreter Ergebnisse und umfangreicher Tests bewertet werden muss. Damit entstehen neue Möglichkeiten, die Leistungsfähigkeit eines Fahrsystems systematisch zu untersuchen und seine Weiterentwicklung nachvollziehbar zu begleiten.
EUROPA UND DIE USA – GLEICHE TECHNOLOGIE, UNTERSCHIEDLICHE RAHMENBEDINGUNGEN
Die Einführung von Teslas Fahrassistenzsystem in Europa zeigt, wie technische Innovation und regulatorische Anforderungen zusammenwirken. In den USA wird Teslas System unter der Bezeichnung Full Self-Driving (Supervised) eingesetzt. Es kann unter Aufsicht des Fahrers zahlreiche Fahraufgaben übernehmen, darunter Lenken, Beschleunigen, Bremsen und das Navigieren durch Kreuzungen. Trotz des ursprünglichen Namens handelt es sich dabei nicht um ein vollständig autonomes Fahrzeug. Der Fahrer muss das Verkehrsgeschehen weiterhin überwachen und jederzeit eingreifen können. Für Europa verwendet Tesla inzwischen die Bezeichnung Tesla Assisted Driving, kurz TAD. Damit wird deutlicher hervorgehoben, dass es sich um ein Fahrerassistenzsystem handelt.
Im April 2026 erteilte die niederländische Zulassungsbehörde RDW nach umfangreichen Untersuchungen eine Typgenehmigung mit zunächst nationaler Gültigkeit. Weitere europäische Staaten haben diese Genehmigung inzwischen anerkannt. Anfang November bestätigte die RDW zudem Änderungen am System. Das Verfahren für eine EU-weite Anerkennung läuft weiterhin. Die europäischen Zulassungsverfahren schaffen einen Rahmen, innerhalb dessen neue Technologien unter definierten Bedingungen eingesetzt werden können. Dabei geht es nicht ausschließlich um die Leistungsfähigkeit der künstlichen Intelligenz. Auch die Bedienung des Systems, die Fahrerüberwachung und die zulässigen Fahrfunktionen spielen eine wichtige Rolle.
Ein wesentlicher regulatorischer Rahmen ist die UN-Regelung Nr. 171 für sogenannte Driver Control Assistance Systems (DCAS). Sie beschreibt Anforderungen an Fahrerassistenzsysteme, die den Fahrer bei der Fahrzeugführung unterstützen. Für Tesla bedeutet dies, die technischen Fähigkeiten des Systems mit den europäischen Anforderungen in Einklang zu bringen. Dabei sind auch Unterschiede zwischen den Verkehrssystemen zu berücksichtigen. Straßenmarkierungen, Verkehrszeichen und typische Verkehrssituationen unterscheiden sich teilweise zwischen den USA und Europa. Selbst innerhalb Europas gibt es nationale Besonderheiten. Neuronale Netze bieten hier einen interessanten Vorteil: Durch geeignetes Training können sie lernen, unterschiedliche Verkehrssituationen und regionale Besonderheiten zu berücksichtigen, ohne dass jede mögliche Kombination einzeln programmiert werden muss. Die europäische Einführung ist damit auch ein Beispiel dafür, wie sich lernende Fahrsysteme an unterschiedliche Rahmenbedingungen anpassen lassen.
WENN MENSCH UND KI ZUSAMMENARBEITEN
Ein wichtiger Aspekt moderner Fahrerassistenzsysteme ist die Zusammenarbeit zwischen Mensch und Technik. Die international gebräuchliche SAE-Klassifizierung unterscheidet verschiedene Automatisierungsgrade.
• Bei Level 0 übernimmt das Fahrzeug keine dauerhafte Längs- oder Querführung, sondern bietet allenfalls einzelne Warn- oder Notfallfunktionen.
• Bei Level 1 unterstützt das Fahrzeug den Fahrer bei einer einzelnen Fahraufgabe, beispielsweise durch eine adaptive Geschwindigkeitsregelung oder einen Lenkassistenten. Der Fahrer übernimmt weiterhin die übrigen Aufgaben und überwacht das Verkehrsgeschehen.
• Bei Level 2 kann ein System gleichzeitig die Längs- und Querführung übernehmen, also beispielsweise Geschwindigkeit und Lenkung steuern. Der Fahrer bleibt jedoch für die Überwachung der Fahraufgabe verantwortlich.
• Bei Level 3 kann das System innerhalb definierter Einsatzbedingungen die Fahraufgabe übernehmen. Der Fahrer muss nicht mehr dauerhaft die Fahrzeugführung überwachen, muss aber auf eine entsprechende Aufforderung reagieren und die Kontrolle wieder übernehmen können.
• Bei Level 4 kann das System innerhalb seines vorgesehenen Einsatzbereichs auch ohne menschliche Rückfallebene fahren. Es muss dann selbst in der Lage sein, auf Probleme angemessen zu reagieren und gegebenenfalls einen sicheren Zustand herzustellen.
• Bei Level 5 übernimmt das Fahrzeug schließlich sämtliche Fahraufgaben vollständig selbstständig. Anders als bei Level 4 ist es dabei nicht auf einen begrenzten Einsatzbereich beschränkt, sondern kann unter allen Straßen- und Umgebungsbedingungen fahren, die auch ein menschlicher Fahrer bewältigen könnte. Ein Fahrer ist nicht mehr erforderlich und in der Regel auch nicht mehr vorgesehen.
Teslas Assisted Driving ist dem Level 2 zuzuordnen. Auch wenn das Fahrzeug zahlreiche Fahraufgaben selbstständig ausführt, bleibt der Mensch für die Überwachung verantwortlich. Die Fahrerüberwachung ist deshalb ein wichtiger Bestandteil des Gesamtsystems. Sie soll sicherstellen, dass der Fahrer aufmerksam bleibt und bei Bedarf eingreifen kann. Wie weit Tesla bei der Entwicklung seiner KI-Technologie bereits gekommen ist, zeigt der Robotaxi-Betrieb in den USA. Dort werden Fahrzeuge bereits ohne menschlichen Fahrer eingesetzt. Das speziell für diesen Zweck entwickelte Cybercab besitzt weder Lenkrad noch Pedale und ist vollständig auf den autonomen Betrieb ausgelegt.
Dennoch entspricht der derzeitige Einsatz dem Automatisierungsgrad Level 4, da der Robotaxi-Betrieb auf bestimmte Einsatzgebiete begrenzt ist. Für Level 5 müsste das System grundsätzlich überall dort fahren können, wo auch ein menschlicher Fahrer fahren kann. Der Unterschied liegt somit nicht im Funktionsumfang der Fahrzeuge, sondern in den nachgewiesenen Fähigkeiten und den freigegebenen Einsatzbedingungen. Bemerkenswert ist, dass Tesla sowohl für seine überwachten Assistenzsysteme als auch für den fahrerlosen Robotaxi-Betrieb auf dieselbe grundlegende Technologie neuronaler Netze setzt. Fortschritte bei der KI können somit beiden Anwendungen zugutekommen. Die Herausforderung besteht darin, diese Fähigkeiten auf weitere Verkehrssituationen und Einsatzgebiete auszuweiten und ihre Sicherheit nachzuweisen – genau darum geht es auch bei der europäischen Zulassung von Tesla Assisted Driving.
FAZIT – EIN NEUER WEG ZU SICHERER MOBILITÄT
Neuronale Netze verändern die Möglichkeiten der Fahrzeugautomatisierung grundlegend. Statt für jede denkbare Verkehrssituation eigene Regeln programmieren zu müssen, können Systeme aus großen Mengen realer Erfahrungen lernen und zunehmend komplexe Zusammenhänge erfassen. Damit eröffnen sich neue Perspektiven für die Weiterentwicklung der Verkehrssicherheit. Fahrzeuge können ihre Umgebung umfassend beobachten, unterschiedliche Informationen gleichzeitig verarbeiten und auf eine Vielzahl von Situationen reagieren.
Teslas Ansatz zeigt, welches Potenzial in der Verbindung großer Datenmengen, leistungsfähiger neuronaler Netze und kontinuierlicher Softwareentwicklung steckt. Gleichzeitig entwickeln sich die Verfahren weiter, mit denen die Leistungsfähigkeit und Sicherheit solcher Systeme überprüft werden. Reale Fahrdaten, gezielte Tests und Simulationen ermöglichen eine umfassende Bewertung, die weit über einzelne Fahrsituationen hinausgeht.
Die europäische Einführung von Tesla Assisted Driving ist deshalb ein wichtiger Schritt auf dem Weg zu einer breiteren Nutzung KI-basierter Fahrerassistenzsysteme. Dabei ergänzen sich technischer Fortschritt und Sicherheitsnachweise. Je besser sich die Fähigkeiten und Grenzen lernender Systeme untersuchen lassen, desto gezielter können diese weiterentwickelt und für zusätzliche Einsatzbereiche freigegeben werden. Die Zukunft des automatisierten Fahrens wird somit nicht allein davon bestimmt, wie gut Fahrzeuge fahren lernen. Ebenso wichtig ist die Fähigkeit, ihre Zuverlässigkeit nachzuweisen und damit die Voraussetzungen für eine sichere Nutzung im Alltag zu schaffen.
Künstliche Intelligenz eröffnet die Möglichkeit, Fahrzeuge nicht nur nach festen Regeln fahren zu lassen, sondern ihnen beizubringen, die komplexe Welt des Straßenverkehrs zunehmend besser zu verstehen.
Dieser Beitrag stammt aus der aktuellen Ausgabe 32. des T&Emagazins.
An dieser Stelle kann das Magazin 32 bestellt werden.
Aus dem Inhalt:
- TESLA – Wenn Technik plötzlich Spaß macht
- TESLA – Neues aus der Tesla Welt
- Herausgeber – TFF – e4 Testival am Hockenheimring
- Herausgeber – TOS – Jubiläum in Derendingen
- Elektrische COMMUNITY – So war das Event 2026
- Elektrische COMMUNITY – Videos vom Event 2026
- Elektrische COMMUNITY – Summer Edition 2027
- TESLA – Assisted Driving
- Elektrische COMMUNITY – Weihnachtsfeier
- KI – Zukunft beschleunigt sich
- E-AUTO-TESTS – Alltagstests, Sitzproben, Premieren, Fahrberichte
- STROMBOCK – Welcher Roboter ist dümmer
- E-MOBILITÄT – Besseres Leben in der Zukunft
- ENERGIE – Hitzeschutz durch Farbe
- FANBOY – Fusionieren Tesla & SpaceX?
- ENERGIE – Stromausfall: Sicher dank Hybridanlage
- …


